
Cómo afecta la sincronización del corte en vuelo a la perpendicularidad del extremo cortado en líneas de cubierta de piso anchas
Cómo afecta la sincronización del corte en vuelo a la perpendicularidad del extremo cortado en líneas de cubierta de piso anchas
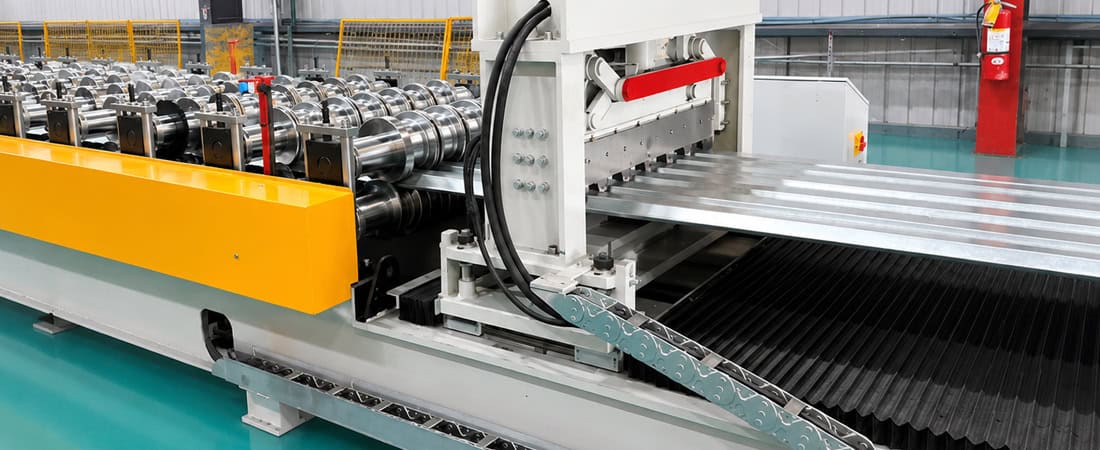
En las líneas de conformado por rodillos de plataforma ancha, el corte al vuelo (sincronización del corte al vuelo en la plataforma) suele ser el último paso del proceso antes del apilamiento; sin embargo, es también donde se hacen evidentes los problemas de calidad en los extremos cortados. Los extremos angulados, los bordes rebabados y las longitudes inconsistentes se suelen atribuir a las herramientas de corte, pero en muchos casos la causa principal reside en la lógica de sincronización. Cuando el carro de corte al vuelo no iguala la velocidad de la línea en el momento del contacto con la matriz, el perfil experimenta fuerzas axiales no deseadas que distorsionan la geometría del corte.
Resumen del artículo
La cadena de sincronización entre la formación y el corte
Un cabezal de corte móvil debe seguir la banda en movimiento durante el corte para que la velocidad de la cuchilla sea igual a la velocidad de la línea en el instante del contacto. Esto requiere una cadena de control coordinada que involucre el accionamiento principal de la línea de conformado de rodillos, un codificador o resolutor que mida la posición de la banda, un controlador de movimiento que calcule la posición del carro y un servomotor que accione el carro. Cualquier retardo o sobreimpulso en esta cadena crea una diferencia de velocidad relativa entre la matriz y la banda.
En perfiles de losa de piso anchos —típicamente de 600 mm a 1200 mm de ancho desarrollado— el efecto de una diferencia de velocidad se amplifica. Un error de velocidad del 1 % en una tira estrecha puede producir una desviación de borde apenas perceptible. En un perfil ancho, el mismo error se distribuye de manera desigual a lo largo de la sección, lo que provoca que el extremo cortado se desvíe. La matriz también puede tirar o empujar la tira lateralmente, introduciendo un ángulo de corte que permanece después de que se completa el corte.
Por este motivo, de la sincronización de cortes en vuelo en la plataforma de impresión no es principalmente una cuestión de herramientas, sino de control y seguimiento mecánico. Antes de ajustar la holgura de la cuchilla o la alineación de la matriz, debe verificarse el comportamiento de sincronización del carro en condiciones de velocidad de producción.
¿Qué sucede cuando la sincronización se desajusta?
Cuando el carro se retrasa con respecto a la tira, la cuchilla de la matriz entra en contacto con el perfil en un punto posterior a la línea central. El borde posterior del corte experimenta una mayor fuerza de cizallamiento debido a que la cuchilla corta mientras desacelera con respecto al material. Esto produce una rebaba visible en un lado y un orificio ligeramente alargado en la tira cerca de la línea de corte. La perpendicularidad del extremo cortado se ve comprometida y la tensión de la tira también puede provocar que el extremo delantero del perfil se separe de la matriz inferior.
Cuando el carro acelera por delante de la tira, ocurre lo contrario. La cuchilla golpea el perfil ligeramente por delante del centro, empujando el material hacia adelante. Esto puede provocar que el extremo posterior del corte se eleve, creando un gancho o una curva en el extremo cortado. En casos extremos, la matriz puede engancharse en el borde del perfil, produciendo un desgarro irregular en lugar de un corte limpio.
Estos errores síncronos también afectan la precisión de la longitud de corte de la plataforma. Dado que la posición del carro en el momento del corte depende del conteo acumulado del codificador, cualquier retraso o sobreimpulso en el bucle del servomotor desplaza la posición de corte a lo largo de la tira. El efecto de la perpendicularidad del corte en vuelo suele ser constante a una velocidad de línea fija, pero se vuelve más notorio cuando la línea acelera o desacelera debido a cambios de bobina o transiciones de perfil. Si el sistema de control no compensa los cambios de masa y fricción del carro, la longitud de corte se desvía varios milímetros a lo largo de una bobina completa.
Fuerza de sujeción y su interacción con el carro
El sistema de sujeción en una máquina de corte volante suele pasarse por alto al diagnosticar problemas de perpendicularidad. Las abrazaderas mantienen el perfil contra la matriz inferior durante el corte para evitar el movimiento lateral. En perfiles anchos para losas de piso, la fuerza de sujeción debe ser lo suficientemente alta como para resistir la fuerza de reacción de corte, pero no tanto como para deformar la sección del perfil.
Si la fuerza de sujeción es desigual a lo ancho —por ejemplo, más fuerte en un lado—, el perfil puede girar ligeramente alrededor de la matriz inferior durante el corte. Esta rotación se transmite al extremo cortado como una desviación. Además, si las mordazas se activan antes de que el carro alcance la sincronización perfecta, transmiten cualquier error de velocidad residual directamente a la tira, generando una tensión de tracción localizada que afecta la deformación del extremo cortado.
El momento de sujeción con respecto a la activación de la matriz también es crítico. Si las abrazaderas se activan demasiado pronto, pueden deformar la tira flotante entre la última estación de conformado y el corte. Si se activan demasiado tarde, la tira puede desplazarse durante la etapa inicial del corte. En líneas con lubricación automática o sujeción hidráulica, el retardo de activación suele variar con la temperatura del aceite, lo que explica por qué la deformación del extremo cortado a veces parece peor al inicio de un turno o después de un largo período de inactividad.
Retroalimentación del codificador y sincronización de la velocidad de la línea
La resolución y la ubicación del codificador determinan la precisión con la que el sistema de control puede calcular la posición de la banda. Un codificador de baja resolución en la línea de conformado no puede proporcionar la retroalimentación suficiente para una sincronización precisa del carro en perfiles anchos. En la práctica, esto se manifiesta como una variación periódica en la longitud de corte que se repite con cada conteo del codificador, en lugar de una dispersión aleatoria.
El desgaste o deslizamiento del codificador en la rueda de medición también simula problemas de sincronización. Si el diámetro de la rueda cambia debido al desgaste o a la acumulación de residuos, la longitud de la tira calculada resulta incorrecta. El carro puede parecer que se desplaza correctamente, pero la posición de corte real se desvía. Por este motivo, los registros de fin de turno suelen mostrar un aumento gradual del error en la longitud de corte a lo largo de las semanas, seguido de una mejora repentina tras el mantenimiento del codificador.
La sincronización de la velocidad de la línea es igualmente importante durante la aceleración y la desaceleración. La mayoría de las máquinas de corte volante funcionan en modo cíclico: el carro acelera para igualar la velocidad de la línea, se acopla con la matriz, corta y luego regresa a la posición inicial. La fase crítica es la rampa de aceleración. Si la configuración del servomotor es demasiado agresiva, el carro sobrepasa la velocidad de la línea y oscila brevemente antes de estabilizarse. Esta oscilación, aunque dure solo unos milisegundos, puede provocar que la matriz contacte con la tira a una velocidad ligeramente diferente a la prevista. El resultado es un borde pulido en un lado y un corte áspero en el otro.
Marco de diagnóstico para ingenieros de producción
Cuando los extremos cortados no son rectos o las longitudes son inconsistentes, el primer paso es separar los errores de control del desgaste mecánico. Una secuencia de diagnóstico práctica es:
- Comprobación de la variación de la velocidad de la línea: Registre la velocidad real de la línea de conformado de rodillos durante un ciclo de producción completo. Si la velocidad fluctúa en más de un pequeño porcentaje, el sistema de corte no podrá sincronizarse de forma fiable, independientemente de su rendimiento de control.
- Compare la longitud de corte a lo ancho de la tira: mida la distancia desde el borde delantero del perfil hasta la línea de corte en varias posiciones laterales. Una diferencia constante entre un lado y otro indica inclinación del carro o una sujeción desigual.
- Observe el patrón del borde de corte: si la rebaba aparece en el mismo lado del corte en varias bobinas, el carro se retrasa o se adelanta de forma constante. Si el patrón cambia intermitentemente, es probable que la causa se encuentre en el bucle del servomotor o en la retroalimentación del codificador.
- Inspeccione las marcas de contacto de la matriz: Las matrices nuevas o recién afiladas deben mostrar un patrón de corte uniforme. Un desgaste irregular en un lado indica que el carro no estaba alineado perpendicularmente a la tira durante el corte.
- Control de la corriente del servomotor del carro: Una corriente del servomotor inusualmente alta durante la fase de seguimiento sugiere una fricción excesiva, posiblemente debido a guías desgastadas o rieles desalineados. Esto aumenta el retardo entre la orden y la posición real del carro.
Este marco de trabajo ayuda a evitar cambios innecesarios en las herramientas. Según nuestra experiencia en la puesta en marcha, un porcentaje significativo de los supuestos problemas con los troqueles en líneas de producción de gran formato son, en realidad, problemas de sincronización o sujeción. Reemplazar o rectificar los troqueles mientras el servomotor del carro está mal ajustado no solucionará el problema.
En de conformado por laminación con servocontrol , los parámetros de ajuste del servo (ganancia proporcional, tiempo integral y compensación de anticipación) deben validarse a velocidad de operación. El ajuste realizado a baja velocidad no se transfiere a la producción a alta velocidad debido a que la inercia y la fricción del carro se comportan de manera diferente. Un sistema bien ajustado mantendrá la desviación de la longitud de corte dentro de un rango estrecho, sin sesgo angular visible en el extremo de corte.
Estrategias correctivas y compensaciones de ingeniería
Si se confirma que el bucle de control es la causa del problema, las medidas correctivas incluyen aumentar la resolución del codificador, mejorar el contacto de la rueda de medición o añadir una compensación de anticipación basada en la aceleración de la línea. En sistemas más antiguos, sustituir un resolutor por un codificador de alta resolución suele eliminar el error periódico de longitud de corte.
Las correcciones mecánicas implican ajustar la alineación de los rieles del carro, reemplazar las guías lineales desgastadas y asegurar que los cilindros de sujeción apliquen una fuerza uniforme a lo largo del ancho de la matriz. La desventaja es que unas tolerancias mecánicas más estrictas aumentan el costo de la máquina y los requisitos de mantenimiento. Los responsables de producción deben decidir si la calidad del extremo cortado, requerida para las operaciones posteriores (como el ensamblaje de paneles de piso o la soldadura de bordes), justifica la mayor precisión.
Otro enfoque práctico consiste en reducir la velocidad de la línea durante el corte. Disminuir la velocidad de la línea de 40 m/min a 25 m/min, por ejemplo, reduce significativamente la aceleración requerida en el carro y le da al servocontrol más tiempo para estabilizarse. La desventaja es una menor productividad, pero para muchas aplicaciones de pisos, esta compensación es aceptable cuando la calidad del corte es primordial.
Cabe destacar que la geometría del perfil influye en la sensibilidad de sincronización. Los perfiles anchos con nervaduras altas o ondulaciones profundas presentan mayor rigidez a la flexión en dirección vertical, lo que los hace más propensos a la torsión durante el corte si el carro no está perfectamente alineado. Esta es una limitación de diseño que los ingenieros de producción deben aceptar y gestionar mediante ajustes de la máquina, en lugar de eliminarla por completo.
En la práctica, un enfoque pragmático combina la verificación del bucle de control, la inspección del desgaste mecánico y el ajuste de los parámetros de sujeción. El objetivo no es lograr una sincronización teóricamente perfecta, sino asegurar que los errores residuales se encuentren dentro del rango aceptable para el producto específico de la plataforma.
En definitiva, comprender la interacción entre la velocidad de la línea, la aceleración del carro, la retroalimentación del codificador, la fuerza de sujeción y la actuación del troquel es clave para resolver los problemas de perpendicularidad en los extremos cortados. Los equipos de producción que siguen un proceso de diagnóstico sistemático evitan costosos métodos de ensayo y error y mantienen una calidad de producción constante en todos los turnos.
Preguntas frecuentes
Al evaluar una línea de perfilado de pisos, ¿qué especificaciones debemos solicitar para garantizar que el sistema de corte volante pueda mantener la perpendicularidad del extremo cortado a nuestra velocidad de producción objetivo? ›
Además de la velocidad de línea básica, solicite las tasas máximas de aceleración y desaceleración del carro expresadas en m/s², no solo la velocidad de seguimiento en estado estacionario. Esto le indicará si el sistema servo puede manejar las cargas dinámicas de acoplamiento y corte de un perfil ancho. Pregunte también por la resolución del codificador en la rueda de medición (pulsos por metro) y si el sistema de control utiliza compensación de anticipación basada en la aceleración de la línea. Para perfiles de cubierta de piso anchos (600-1200 mm de ancho desarrollado), se recomienda un mínimo de 5000 pulsos por metro para lograr longitudes de corte uniformes. Finalmente, solicite la banda de tolerancia de longitud de corte documentada tanto para la velocidad de operación mínima como máxima, no solo para una velocidad nominal, ya que los errores de sincronización generalmente aumentan a velocidades más altas.
Nuestra línea de producción actual fabrica los extremos de los cortes de forma cuadrada a baja velocidad, pero se deforman al aumentar la producción a 35 m/min. ¿Cuáles son las causas mecánicas más probables que deberíamos investigar antes de asumir que la calibración del servomotor es incorrecta? ›
A velocidades más altas, la flexibilidad mecánica y la fricción se vuelven más significativas. Inspeccione las guías lineales del carro para detectar desgaste o lubricación irregular; a menudo, las trayectorias de recirculación de la bola desarrollan puntos planos a alta frecuencia. Verifique el acoplamiento entre el servomotor y la polea de accionamiento del carro para detectar juego; a baja velocidad, el juego puede ser absorbido por la rigidez del sistema, pero a alta velocidad se manifiesta como una ondulación de velocidad en el punto de corte. Además, verifique que los soportes del cilindro de sujeción no se flexionen bajo las mayores fuerzas de cizallamiento generadas a alta velocidad. Use un comparador de cuadrante en la matriz inferior para medir la deflexión vertical durante un corte de prueba a 35 m/min. Si la deflexión supera los 0,05 mm, la rigidez del bastidor es insuficiente, lo que provocará que la matriz se abra ligeramente hacia un lado, creando una desviación que ningún ajuste del servomotor puede corregir.
Estamos comparando dos diseños de cizallas volantes: uno con matriz fija y carro móvil, y otro con tambor giratorio. ¿Qué diseño es mejor para mantener la perpendicularidad del extremo cortado en perfiles de losa anchos con nervaduras altas? ›
Para perfiles anchos con nervaduras altas o corrugaciones profundas, la cizalla de tambor giratorio generalmente ofrece una mejor cuadratura del extremo cortado, ya que la trayectoria de la cuchilla es una rotación continua que se ajusta a la velocidad de la banda a lo largo de todo el arco de corte, no solo en un instante. Esto elimina la fase de aceleración/desaceleración por la que debe pasar un carro alternativo. Sin embargo, las cizallas de tambor requieren que el perfil tenga una sección transversal uniforme para que quepa a través de la matriz giratoria, lo que puede ser restrictivo para perfiles con nervaduras muy altas. El diseño del carro móvil es más flexible, pero su sistema de sincronización debe ser capaz de mantener la velocidad dentro del 0,1 % de la velocidad de la línea durante todo el intervalo de contacto con la matriz (normalmente de 20 a 50 ms). Si su producción se basa principalmente en perfiles planos o con nervaduras bajas, una cizalla de tambor es la mejor inversión. Si trabaja con perfiles mixtos, un diseño de carro con codificadores de alta resolución y un bastidor rígido es la opción más práctica.
Nuestra línea de producción de pisos ha estado presentando una escuadra de corte cada vez peor durante los últimos tres meses, a pesar de que no hemos cambiado las herramientas ni la configuración de velocidad. ¿Qué elemento de mantenimiento es el que probablemente se está deteriorando? ›
El culpable más probable es la rueda de medición del codificador en la tira. Tras tres meses de funcionamiento continuo, la superficie de goma o uretano de la rueda puede desgastarse, reduciendo su diámetro y provocando que el sistema de control subestime la longitud de la tira. Esto genera un error de posición de corte que se acumula lentamente y que se asemeja a una deriva de sincronización. Además, compruebe si hay acumulación de polvo metálico en el eje o acoplamiento del codificador; esto aumenta la resistencia y puede introducir un retardo intermitente. Otro problema común es el estado de los limpiadores de los rieles guía del carro; si están desgastados, las partículas metálicas finas de la tira pueden entrar en el sistema de guía, aumentando la fricción y provocando que el servomotor consuma más corriente, lo que conlleva una reducción de potencia térmica y un seguimiento inconsistente. Programe una calibración mensual de la rueda de medición utilizando una tira de prueba de longitud conocida y reemplácela cuando su diámetro se haya desgastado más del 0,5 %.
Estamos planificando una nueva línea de perfiles para losas de piso con un ancho desarrollado de 1200 mm. ¿Qué fuerza de sujeción por unidad de longitud se recomienda para evitar el movimiento lateral de la tira durante el corte en vuelo sin deformar las nervaduras del perfil? ›
Para un perfil de 1200 mm de ancho, la fuerza de sujeción debe distribuirse uniformemente a lo largo de todo el ancho, con un objetivo de 8-12 kN por metro de ancho del perfil. Esto significa que se necesitan aproximadamente 10-14 kN de fuerza de sujeción total para un perfil de 1200 mm. Sin embargo, el parámetro crítico no es la fuerza total, sino la distribución de la presión. Utilice abrazaderas segmentadas con células de carga individuales o almohadillas con resorte para garantizar una fuerza uniforme a lo largo del ancho, especialmente donde el perfil tiene nervaduras. Si las nervaduras son altas (más de 30 mm), las abrazaderas deben tener una forma que se ajuste al perfil de la nervadura; de lo contrario, la fuerza se concentra en las puntas de las nervaduras y las secciones planas quedan sin sujetar, lo que permite el movimiento lateral. Siempre especifique un sistema de sujeción con presión ajustable por segmento; esto le permite ajustar con precisión la distribución de la fuerza durante la puesta en marcha para que coincida con la geometría real del perfil.
Durante la evaluación de una línea de conformado de laminado de plataforma, ¿cómo debemos verificar que el cortador volante mantendrá la precisión de la longitud de corte cuando la línea cambie de velocidad para ajustar la separación de la bobina o al final de una pasada? ›
Solicite una prueba de rendimiento que incluya una rampa de velocidad de 0 a la máxima y de vuelta a 0 en una distancia corta, simulando un empalme de bobina o una desaceleración al final de la carrera. Pida al proveedor que registre la desviación de la longitud de corte durante estos transitorios, no solo en estado estacionario. En la prueba, mida la longitud de corte en cinco puntos a lo largo del ancho de la tira para cada corte durante la rampa. La desviación debe ser inferior a ±1 mm. Verifique también cómo el sistema de control gestiona la fase de desaceleración; algunos sistemas cortan los últimos perfiles desde una posición detenida, lo que requiere un enfoque de sincronización completamente diferente. El proveedor debe proporcionar una respuesta documentada del algoritmo de control a los cambios de velocidad, incluyendo el sobreimpulso o retardo esperado. Esta prueba es más indicativa de la calidad en condiciones reales que una demostración en estado estacionario.
Nuestra línea de fabricación de cubiertas para pisos utiliza diferentes profundidades de perfil mediante el cambio de rodillos. ¿Es necesario reajustar el sistema de sincronización del corte volante cuando cambiamos de un perfil de nervadura de 40 mm a uno de 75 mm? ›
Sí, los parámetros de sincronización deben revalidarse tras un cambio de perfil, incluso si el sistema de control compensa automáticamente el espesor de la banda. Esto se debe a que un perfil de nervadura más profundo presenta una rigidez a la flexión significativamente mayor, lo que modifica la interacción de la banda con la matriz de corte y el carro. Durante el corte, la fuerza necesaria para cortar el perfil aumenta, generando un par de reacción mayor en el carro. Si las ganancias de prealimentación del bucle del servo están ajustadas para un perfil poco profundo, el perfil más profundo puede provocar una sobrecarga de par durante la fase de acoplamiento, lo que conlleva una caída momentánea de la velocidad. Una línea robusta tendrá conjuntos de parámetros específicos para cada perfil almacenados en el sistema de control, que se cargan automáticamente al seleccionar el perfil. Durante la puesta en marcha, su equipo debe solicitar un corte de validación para cada perfil que planee utilizar, midiendo tanto la perpendicularidad del extremo cortado como la desviación de longitud. Esto garantiza que los parámetros almacenados sean correctos para su mezcla de producción real.
